


גריפר רובוטי הוא הכלי המותקן בקצה הזרוע הרובוטית, ותפקידו לאחוז, להחזיק, להזיז ולשחרר עצמים בתהליך הייצור. בפשטות, הוא היד של הרובוט. עקרון הפעולה תלוי בסוג הגריפר ובייעודו הספציפי בסביבת העבודה. בכל המקרים, הגריפר חייב לייצר כוח אחיזה מספיק כדי להתנגד לכבידה ולתאוצות שהרובוט מפעיל - והבחירה הנכונה שלו היא לרוב מה שמבדיל בין קו ייצור יעיל לכזה שסובל מתקלות חוזרות.
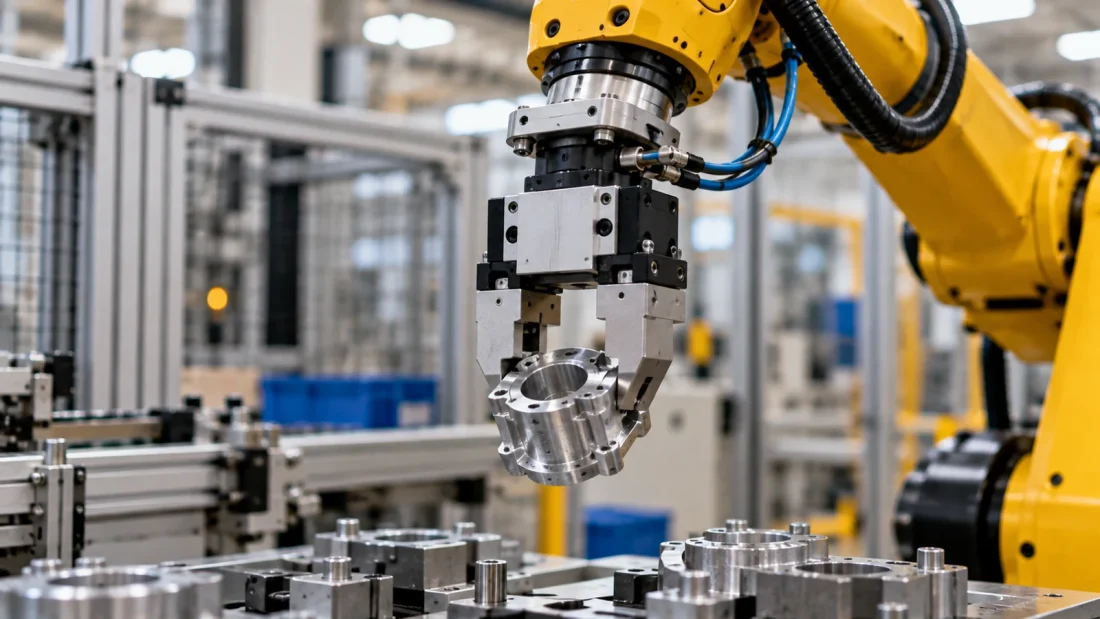
מהו גריפר רובוטי וכיצד הוא פועל
הגדרה ועקרון הפעולה הבסיסי של גריפר
אנשי מקצוע בתחום מגדירים גריפר כ"המחלקה הנפוצה ביותר של אפקטור קצה רובוט, המעוצב לתפיסה והחזקת עצמים." ההגדרה הזו מדויקת, אך לא מספרת את כל הסיפור. שווה לציין שבפועל, בחירת גריפר לרובוט המתאים יכולה לקבוע אם קו הייצור כולו יעמוד ביעדיו או יסבול מעצירות בלתי מתוכננות.
מיקום ותפקיד הגריפר בזרוע הרובוטית
הגריפר מותקן על פרק כף היד של הזרוע הרובוטית, כלומר הוא האיבר האחרון בשרשרת התנועה. משקלו מצטרף למשקל העצם המוחזק, ושניהם יחד נחשבים כ"מטען" של הרובוט. כאן טמונה טעות נפוצה: מהנדסים רבים בוחרים גריפר כבד מדי ומגלים שהרובוט אינו יכול לשאת בנוסף גם את המוצר עצמו. לכן, בחירת גריפר קלה ויעילה היא חלק בלתי נפרד מתכנון המערכת כולה.
סוגי גריפרים רובוטיים נפוצים בשוק
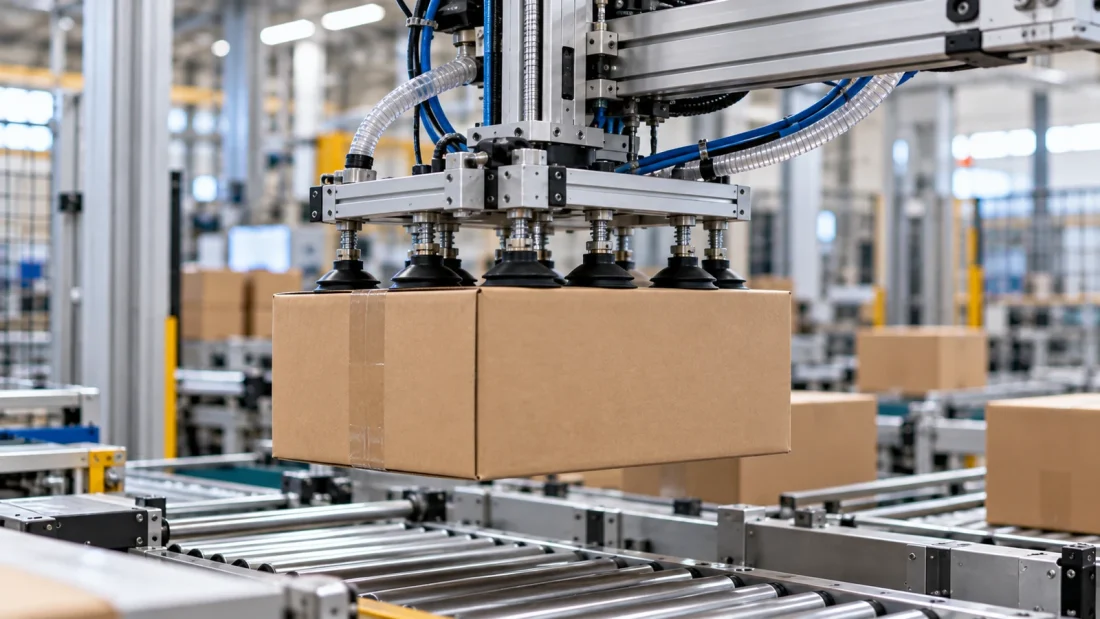
גריפר פנאומטי מול גריפר חשמלי
הגריפר הפנאומטי הוא הנפוץ ביותר בתעשייה. הוא משתמש בלחץ אוויר כדי להניע בוכנות שסוגרות ופותחות לסתות - פתרון אמין, עמיד ויחסית זול, בעיקר כאשר קיים בתחנה תשתית אוויר דחוס. כאן כדאי לזכור שזרועות רובוטיות בתעשייה שונות עשויות לדרוש גריפרים בעלי מאפיינים שונים לחלוטין, ולכן יש לבחון תמיד את ההתאמה בין הזרוע לגריפר.
הגריפר החשמלי מציע שליטה עדינה יותר: ניתן לתכנת בדיוק את כוח האחיזה, את מהירות הסגירה ואת מיקום הלסתות. הוא מתחבר לבקר הרובוט דרך פרוטוקולי תקשורת כמו IO-Link או EtherNet/IP, ומאפשר ניטור בזמן אמת. מחירו גבוה יותר ויש לו דרישות חשמליות שיש לקחת בחשבון, אך עבור תהליכים הדורשים דיוק - הוא לרוב הבחירה הנכונה.
גריפר ואקום וגריפר מגנטי
גריפר ואקום מתאים למוצרים עם משטח עליון שטוח וסגור, כגון קרטונים, בקבוקים סגורים ולוחות. כוס היניקה יוצרת אטימה ולחץ שלילי מחזיק את המוצר. החישוב הבסיסי: כוח האחיזה שווה להפרש הלחצים כפול שטח פני המגע האפקטיבי. בפועל, יש להכפיל את הערך הזה בגורם בטיחות בהתאם למהירות ולכיוון התנועה.
הגריפר המגנטי מיועד באופן כמעט בלעדי לחלקי מתכת פרומגנטיים כמו פלדה וברזל. הוא פשוט, מהיר ויעיל, אך אינו פועל כלל על אלומיניום, נחושת או חומרים שאינם מגנטיים. פתרונות מתקדמים בתחום זה כוללים גריפרים מגנטיים עם מספר נקודות מגע לחלוקת עומס אחיזה על פני החלק.
גריפרים רכים (Soft Gripper) לאחיזה עדינה
הגריפר הרך עשוי מחומרים גמישים כמו סיליקון, ומתאים לאחיזת פירות, מוצרי מזון, אריזות נוטות להתעוות, או מוצרי צריכה עדינים. היתרון הגדול שלו הוא יכולת ההתאמה לצורות שונות ללא צורך בהחלפת אביזרים מכניים. ראוי לציין שגם בסביבות בהן נעשה שימוש ברובוט סקארה למשימות מהירות, לעיתים משלבים גריפר רך כשמדובר בחלקים שבירים. מהירותו נמוכה מגריפרים קשיחים, אך עבור תעשיות מזון, קוסמטיקה ותרופות, הוא לעיתים הפתרון היחיד שמונע נזק למוצר.
יתרונות השימוש בגריפר רובוטי באוטומציה תעשייתית
חיסכון בעלויות ייצור וזמן מחזור
שימוש בגריפר רובוטי מאפשר לרובוט לבצע משימות חזרתיות מייגעות, כגון מיון, הנחה על משטחים ואריזה, בקצב שאדם לא יוכל לקיים לאורך זמן. תחום הרובוטיקה ואוטומציה מוכיח שוב ושוב שהפחתת תלות בכוח אדם ידני מאפשרת הפעלה בשלוש משמרות ללא עלויות נוספות משמעותיות. גם שיפור קל בזמן המחזור מצטבר להפרש כלכלי משמעותי על פני שנים - וזה נכון גם לפעולות שנראות בתחילה שוליות.
דיוק, עקביות ואיכות גבוהה יותר בתהליך
גריפר רובוטי מבצע כל אחיזה בדיוק אחיד. אין עייפות, אין יום רע, ואין שינוי בלחץ הידיים.
עבור תעשיות כמו אלקטרוניקה ותרופות, שבהן סטייה קטנה עלולה לפסול מוצר שלם, הדיוק הזה הוא לא יתרון - הוא הכרח. גריפרים חשמליים עם חיישני כוח יכולים לדווח בזמן אמת האם האחיזה הצליחה, ולמנוע שגיאות לפני שמוצרים פגומים ממשיכים הלאה בקו.
כיצד לבחור גריפר רובוטי מתאים ליישום
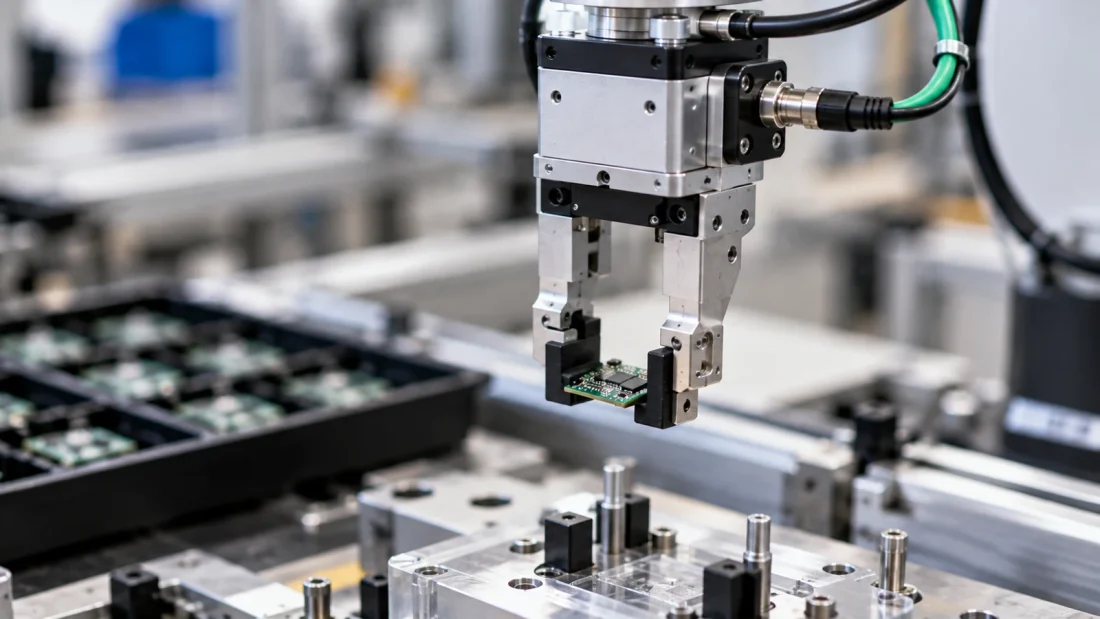
התאמה לסוג המוצר, משקל וצורה
נקודת המוצא תמיד חייבת להיות המוצר עצמו. מה משקלו? מה צורתו? האם משטחו שטוח או מחוספס? האם הוא שביר? לכל תשובה יש גריפר. קרטון סגור - ואקום. חלק מתכת שטוח - מגנטי. פרי עגלגל - גריפר רך. ייצור מגוון של חלקים שונים - כנראה גריפר חשמלי עם אצבעות מתכווננות.
לחישוב כוח האחיזה הנדרש בגריפר מכני, מהנדסים משתמשים בנוסחה הבאה:
F_grip ≥ (m × (g + a) × S) / (2 × μ)
כאשר m הוא משקל המוצר, g תאוצת הכבידה, a תאוצה נוספת מתנועת הרובוט, S גורם ביטחון, ו-μ מקדם החיכוך בין האצבע למוצר. חישוב זה צריך להתבצע עבור מצב הגרוע ביותר, לא הממוצע.
שיקולי סביבת עבודה וחומרי אחיזה
אבק, לחות, שמן וטמפרטורות קיצוניות - כל אחד מהם עלול לפגוע בגריפר הלא מתאים. כוסות ואקום מסתגנן מהר בסביבות אבק. אצבעות גמישות מסיליקון מתקשות בטמפרטורות נמוכות מאוד. בסביבות שמנות, מקדם החיכוך יורד ויש להגדיל את כוח האחיזה בהתאם. בתעשיות מזון, חומרי הגריפר חייבים לעמוד בתקני מגע עם מזון ולאפשר ניקוי קל.
התאמה לסוג הזרוע הרובוטית ולממשק החיבור
לא כל גריפר מתחבר לכל זרוע. יש לוודא שדפוס הברגים על פרק כף הזרוע תואם לגריפר, שמשקל הגריפר אינו חורג ממגבלת המטען, ושפרוטוקול התקשורת נתמך על ידי הבקר. מערכות כמו UR+ של Universal Robots מציעות גריפרים מאושרים עם תמיכת תוכנה מובנית, מה שמקצר משמעותית את זמן ההטמעה.
התקנה ותחזוקה של גריפר רובוטי
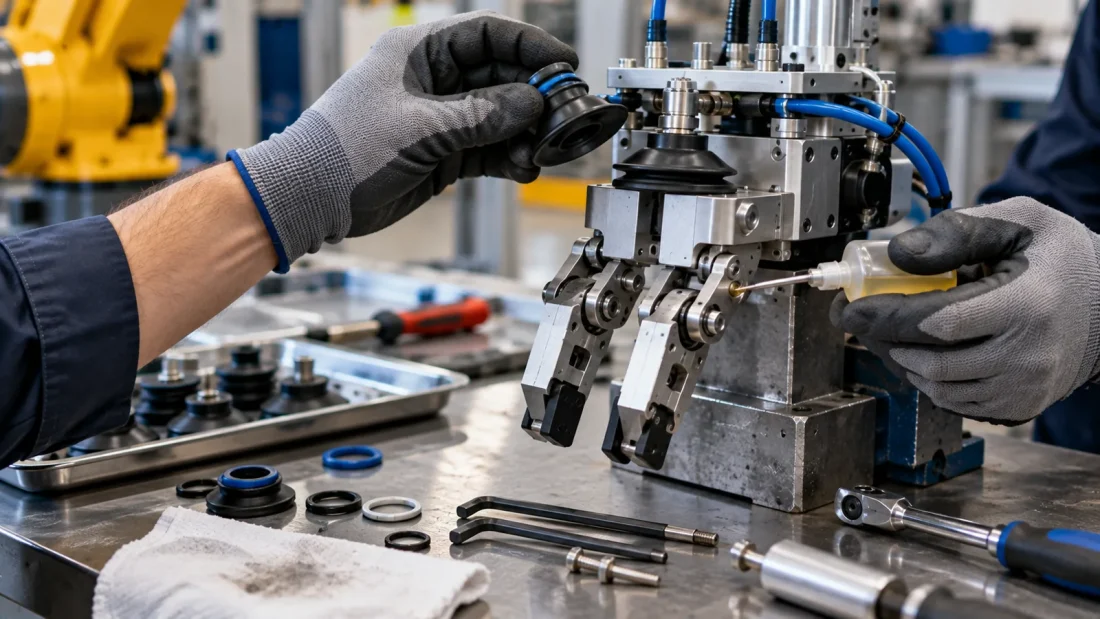
שלבי התקנה על זרוע רובוטית
ההתקנה מתחילה בחיבור מכני: פלנג' הגריפר מתחבר לפרק הזרוע באמצעות בורגים וסיכות מרכוז, המבטיחים מיקום חוזר ומדויק. לאחר מכן מחברים את הכבלים החשמליים או צינורות האוויר, ומגדירים את נקודת מרכז הכלי (TCP) בתוכנת הבקר. שלב זה קריטי - שגיאה בהגדרת ה-TCP תוביל לתנועות שגויות ולסכנת התנגשות.
לאחר ההגדרה, מריצים בדיקות תנועה איטיות לאיתור הפרעות מכניות בלתי צפויות, ומאמתים את תגובת הגריפר לפקודות פתיחה וסגירה. רק לאחר מכן עוברים לבדיקות מהירות מלאות עם מוצרים אמיתיים.
תחזוקה מונעת והארכת חיי השימוש
גריפר מכני דורש שימון תקופתי של צירים, בדיקת אחידות תנועת האצבעות, והחלפת אטמים בהתאם ללוח זמנים של היצרן. כוסות ואקום הן מתכלה - צריך לבדוק אותן לסימני בלאי ולהחליפן לפני שהן מתחילות לדלוף. גריפרים רכים יש לבדוק לסדקים ואובדן גמישות.
גריפרים חשמליים מודרניים יכולים לדווח בעצמם על עלייה בצריכת הזרם לאחיזה נתונה - זהו אחד הסימנים המוקדמים לבלאי מכני. חיבור נתוני הגריפר למערכת ניהול הייצור מאפשר תחזוקה חזויה ומניעת תקלות לפני שהן מתרחשות.
שאלות נפוצות
מהו ההבדל בין גריפר פנאומטי לגריפר חשמלי?
גריפר פנאומטי מונע על ידי אוויר דחוס ומספק כוח גבוה במהירות, בעלות נמוכה יחסית. גריפר חשמלי מציע שליטה מדויקת בכוח ובמיקום, מתאים יותר למוצרים רגישים ולסביבות ללא תשתית אוויר. הבחירה תלויה בתשתית הקיימת, בסוג המוצר ובדרישות הדיוק של התהליך.
כמה עולה גריפר רובוטי לתעשייה?
טווח המחירים רחב מאוד. גריפרים פנאומטיים בסיסיים עשויים להיות זולים יחסית, בעוד גריפרים חשמליים מתקדמים לרובוטים שיתופיים עולים אלפי דולרים ליחידה. יש לחשב עלות כוללת הכוללת אנרגיה, תחזוקה וחלפים לאורך חיי השירות - לעיתים קרובות, הגריפר הזול יותר מראש הופך יקר יותר בטווח הארוך.
איזה גריפר מתאים לאחיזת מוצרים שבירים?
גריפר רך מסיליקון או גריפר ואקום עם כוסות בחומר מתאים. שניהם מפיצים את הכוח על שטח מגע גדול יותר ומפחיתים לחץ מקומי. בתעשיית המזון והקוסמטיקה, הגריפר הרך לרוב מועדף בשל יכולתו להתאים לצורות משתנות.
האם ניתן להתקין גריפר רובוטי על כל זרוע רובוטית?
לא אוטומטית. יש לבדוק התאמה מכנית של הפלנג', עמידה במגבלות המטען, ותמיכה בפרוטוקול התקשורת של הגריפר. שימוש בגריפרים מאושרים במסגרת מערכות כמו UR+ מפחית משמעותית את סיכוני חוסר התאימות.
כיצד בוחרים כוח אחיזה מתאים לגריפר?
מחשבים על פי משקל המוצר, תאוצות הרובוט ומקדם החיכוך, ומוסיפים גורם בטיחות. חשוב לחשב לתרחיש הגרוע ביותר ולא לממוצע. בגריפרי ואקום, מחשבים את שטח המגע האפקטיבי ומוסיפים מקדם בטיחות בהתאם לכיוון ומהירות התנועה.
מהם חיי השירות הצפויים של גריפר רובוטי?
גוף גריפר מכני יכול לפעול מיליוני מחזורים עם תחזוקה נכונה. המתכלים - כוסות, אטמים, אצבעות - מוחלפים בתדירות גבוהה יותר בהתאם לעומס ולסביבה. תחזוקה מונעת מסודרת היא המשתנה המשמעותי ביותר לאריכות חיי הגריפר.
האם גריפר ואקום מתאים לתעשיית המזון?
כן, בתנאים מסוימים. לאחיזת אריזות סגורות - בהחלט. למגע ישיר עם מזון לא ארוז - נדרשות כוסות מחומרים מאושרים למגע מזון ועיצוב היגייני המאפשר ניקוי. גריפר רך מסיליקון מוסמך הוא לעיתים בחירה מועדפת במקרים כאלה.
איך משלבים גריפר רובוטי עם חיישני כוח ובינה מלאכותית?
גריפרים חשמליים מודרניים כוללים חיישנים פנימיים למיקום וכוח. ניתן לחבר אותם למערכות ניתוח נתונים שיזהו דפוסים של בלאי מוגבר או כשלים מתפתחים לפני שהם הופכים לתקלות. בינה מלאכותית יכולה לנתח את הנתונים האלה ולהציע תחזוקה חזויה, שיפורי תהליך, ואף להתאים אוטומטית פרמטרים של אחיזה למוצרים חדשים.
מאמרים נוספים שעשויים לעניין אותך
לקרוא עוד
אקטואטור ליניארי: מדריך מקיף להבנה ובחירה נכונה
לקרוא עוד
ריתוך טיג (TIG) – שיטת ריתוך למתכות כמו נירוסטה ואלומיניום
לקרוא עוד
מרעיון למודל: כל מה שרציתם לדעת על הדפסת תלת ממד
לקרוא עוד
מערכות שליטה ובקרה: תפקידים, יתרונות וסוגים מרכזיים בתעשייה
לקרוא עוד
פיתוח מערכות מולטי דיסציפלינאריות
לקרוא עוד
העברה מפיתוח לייצור – NPI
